
milking parlour
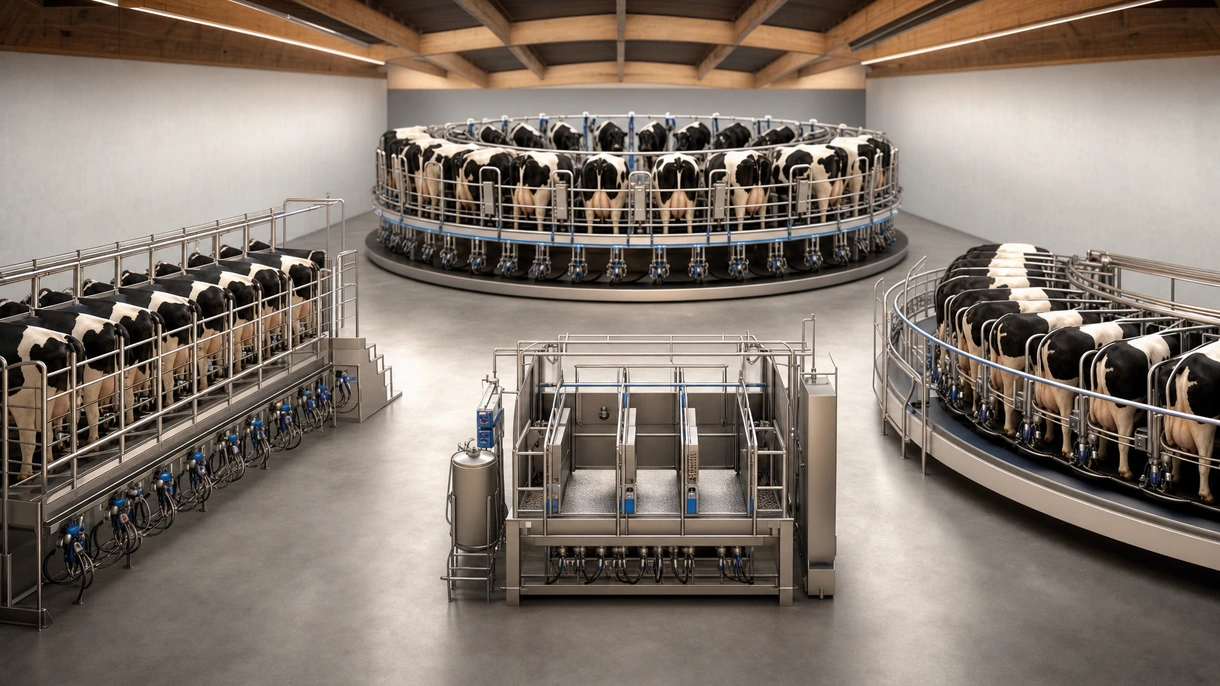
ミルキングパーラー選定における4つの基準
1時間あたりの処理効率(スループット)
迅速な入退場サイクルによって牛の移動効率を最大化することは、労務コストの削減と搾乳舎の稼働能力の最適化に直結します。
システム構造の耐久性
高耐久の亜鉛メッキ鋼と堅牢なストール設計により、腐食性の強い糞尿の酸や、動物による強い衝撃荷重に対する長期的な耐性を確保します。
精密な計乳精度
統合されたセンサーが正確な乳量データと体細胞数を提供し、牛群の健康管理や栄養管理のためのデータ駆動型の意思決定を可能にします。
真空安定性能
乳頭端での安定した真空圧レベルは、乳房炎を予防し、牛群全体に対して優しく、かつ完全な搾りきりを保証します。
利用可能な技術とその利点
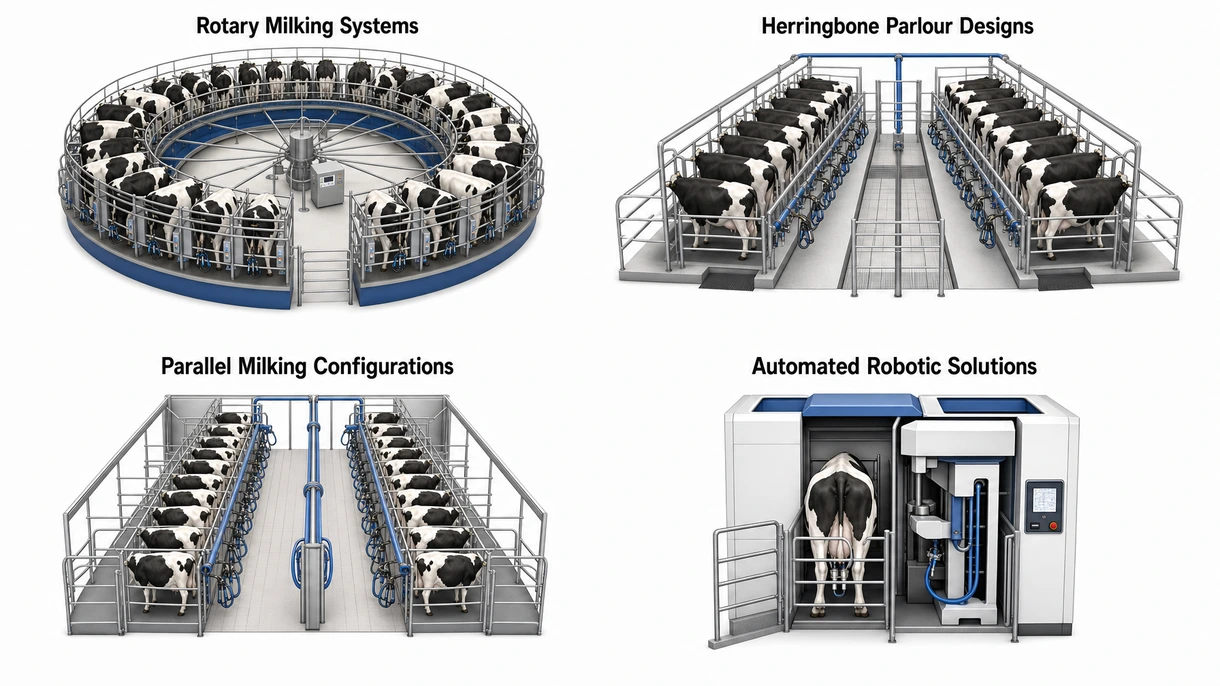
ロータリーパーラー(回転式)
プラットフォームが連続的に回転するため、搾乳作業者は定位置に留まりながら、大規模経営において毎時80頭を超える高いスループットを処理できます。高い処理能力は資本コストを正当化しますが、機械的な複雑さとメンテナンス要件が増大し、広大な設置面積とエネルギー消費が必要となります。
ヘリンボーンパーラー
牛がピットに対して斜めに並ぶため、標準的な搾乳サイクルにおいてクラスターの手動装着時に乳房の視認性が非常に優れています。導入コストが低いため中規模の牛群に適していますが、よりコンパクトなストール構成と比較して作業者の歩行距離が長くなり、疲労が増す傾向があります。
パラレルパーラー(並列式)
牛が横に並び、後方からアクセスする方式です。プラットフォームの長さを最小限に抑えることができ、狭い牛舎スペースでも一斉退出(ギャングエグジット)メカニズムによる迅速な退場が可能です。ストール密度を最大化して建物スペースを最適化できますが、乳房へのアクセスが後方からのみとなるため、個体別の健康状態や異常の確認には制約が生じます。
自動ロボットソリューション
ロボットアームが人の介入なしにプロセス全体を管理し、高度なセンサーを用いて乳頭の位置確認や搾乳前の徹底した洗浄手順を行います。大幅な省力化と搾乳頻度の向上が見込める一方で、多額の初期投資が必要となり、専門的な技術メンテナンスサービスへの依存度が高まります。
6つのエキスパートチップス
腐食による摩耗を防ぎ、施設が厳しい衛生規制要件を満たすよう、高耐久のステンレス鋼製コンポーネントを優先してください。
エネルギー消費を抑え、安定した搾乳圧を維持するために、インバータ(可変速駆動装置)を備えた高容量真空ポンプを選択してください。
個体ごとの生産データを追跡し、臨床性乳房炎の兆候を早期に検知できるよう、自動牛群管理ソフトウェアを統合してください。
年間メンテナンス計画と予想される摩耗部品の交換頻度データを含め、総所有コスト(TCO)を評価してください。
将来的な牛群サイズの拡大に対応できるよう、パーラーのレイアウトが将来の拡張やモジュール式のアップグレードを許容できるか確認してください。
年間を通じた重要な搾乳シフト中のダウンタイムを最小限に抑えるため、ディーラーが24時間体制のテクニカルサポートを提供しているか確認してください。
地域の建築安全基準への準拠と長期的な耐久性を保証するため、常に技術認証を確認してください。
イノベーションとトレンド
スマートな乳房健康センサーは、体細胞数のアラートをリアルタイムで提供し、乳量が低下する前に潜在性乳房炎を特定します。
自動ティートディッピングシステムは、薬剤の無駄と労力を削減しつつ、一貫した塗布を実現して牛群の衛生基準を向上させます。
牛乳の冷却工程で発生する熱を回収して洗浄水を予熱するエネルギー回収システムにより、施設の電気代を大幅に削減します。
統合されたゲノムデータインターフェースにより、パーラーソフトウェアがリアルタイムの乳量に基づいて個体別の給餌配合を自動調整します。
*価格には税、配送費、関税また設置・作動のオプションに関する全ての追加費用は含まれておりません。表示価格は、国、原材料のレート、為替相場により変動することがあります。
AgriExpo について
AgriExpoは、B2Bプレイヤーに製品調達から購入までの完全な体験を提供するマーケットプレイスです。AgriExpoはVirtualExpo Groupの事業体です。
サプライヤーですか?